


Нижегородские ученые создали программу управления захватным устройством промышленного робота
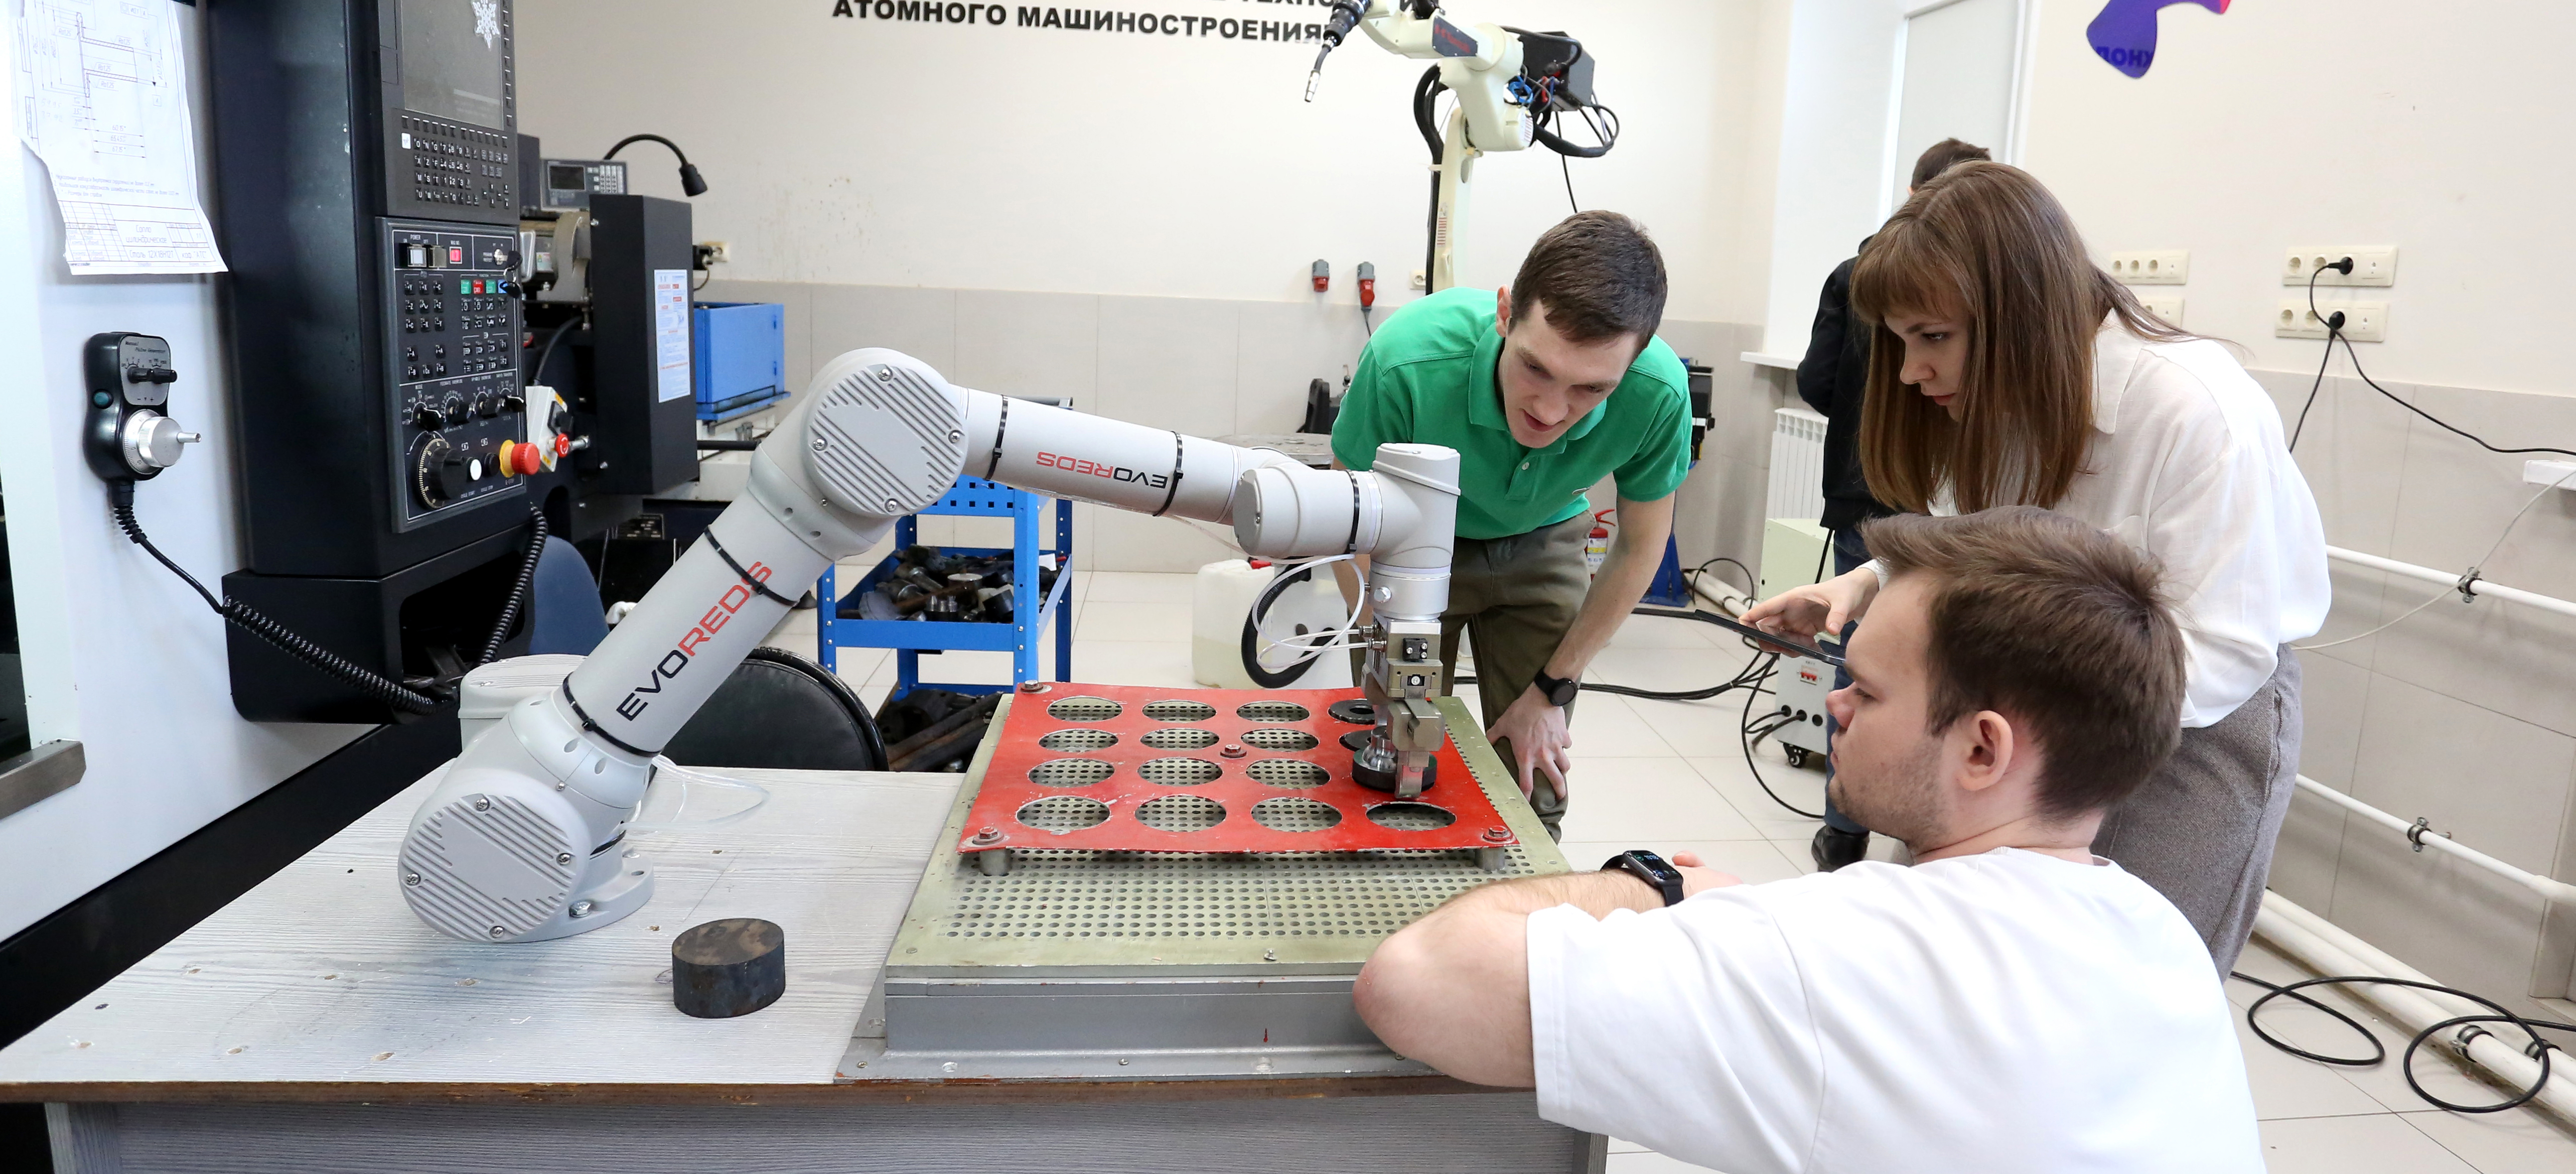
Специалисты Нижегородского государственного технического университета им. Р.Е. Алексеева разработали и запатентовали уникальный программный комплекс управления промышленными роботами, ориентированный на любые производства, где требуется автоматизация операций захвата, перемещения и позиционирования деталей и изделий различной конфигурации.
Программный комплекс обладает рядом существенных отличий от аналогичных разработок. Прежде всего это интегрированная система, обеспечивающая одновременную обработку команд от основного блока управления промышленного робота и локальных элементов управления, что позволяет гибко адаптировать работу захвата под различные производственные задачи.
Комплекс также поддерживает несколько режимов работы: автоматический, ручную настройку ориентации через потенциометр и режим калибровки. Это делает систему универсальной — от стандартных операций на конвейере до работы с нестандартными деталями. Интеллектуальный контроль положения исполнительных механизмов ограничивает углы поворота и защищает механику от перегрузок. Встроенные инструменты позволяют оператору производить настройку и диагностику модуля захвата непосредственно на производственной линии без привлечения специализированного персонала.
Разработка рассчитана на использование в машиностроении, электронике, фармацевтике, пищевой промышленности, логистике и складских комплексах. Программный комплекс подходит как для новых роботизированных линий, так и для модернизации уже установленного оборудования. Он способен управлять автоматизированными операциями на конвейерах, сборкой приборов и электронных компонентов, работой с хрупкими ампулами и флаконами, складированием и перевозкой грузов в рамках цехов.
В комплекс входят многоуровневая система обработки входных данных, алгоритмы реального времени, координация двухсервоприводной системы, интеграция с промышленными протоколами и механизмы отказоустойчивости.
Как отмечают конструкторы, их разработка способна конкурировать с зарубежными аналогами и призвана обеспечить технологическую независимость российских предприятий в области промышленной робототехники.